环路补偿II-开关电源传递函数分析
开关电源环路介绍

上图是开关电源环路结构

开关管和 LC 后级滤波器部分可以搭建成低通滤波器,这样高频的振荡信号就不会严重的使补偿和输出发生振荡,低频信号的扰动可以在环路补偿中缓慢调整下消除。
闭环和开环传递函数

可以注意到其开环增益|GH|、闭环增益|G/(1A+GH)|;值得注意的是 无论环路运行时是否闭合,GH都称为开环传递函数,不要切断反馈环路进行测量 。

上图中的式子
反馈级传递函数 H(s)
传统电压型运放 op -amp
电压型中的反馈传递函数并没有Rbias的身影,因此选型时,Rbias的值并不是很重要。
其中的 Vo 表示的是交流噪声电压,作者通常用 (~Vo)表示交流噪声电压,后续的文章中,读者需要留意。
电流型运放 跨导型 OTA

这里的 Vo依旧是交流噪声电压的意思,其公式为:
控制环节增益
对于控制环节的增益[Gpwm] 我们仍只需分析交流部分即可:

传递公式为:
功率级增益&前向通道增益
降压变换器

升压变换器

脉宽调制的传递函数依旧不变:
对于其升压变换器,有 D 进行求导,就会有:
(高数知识-函数求导)
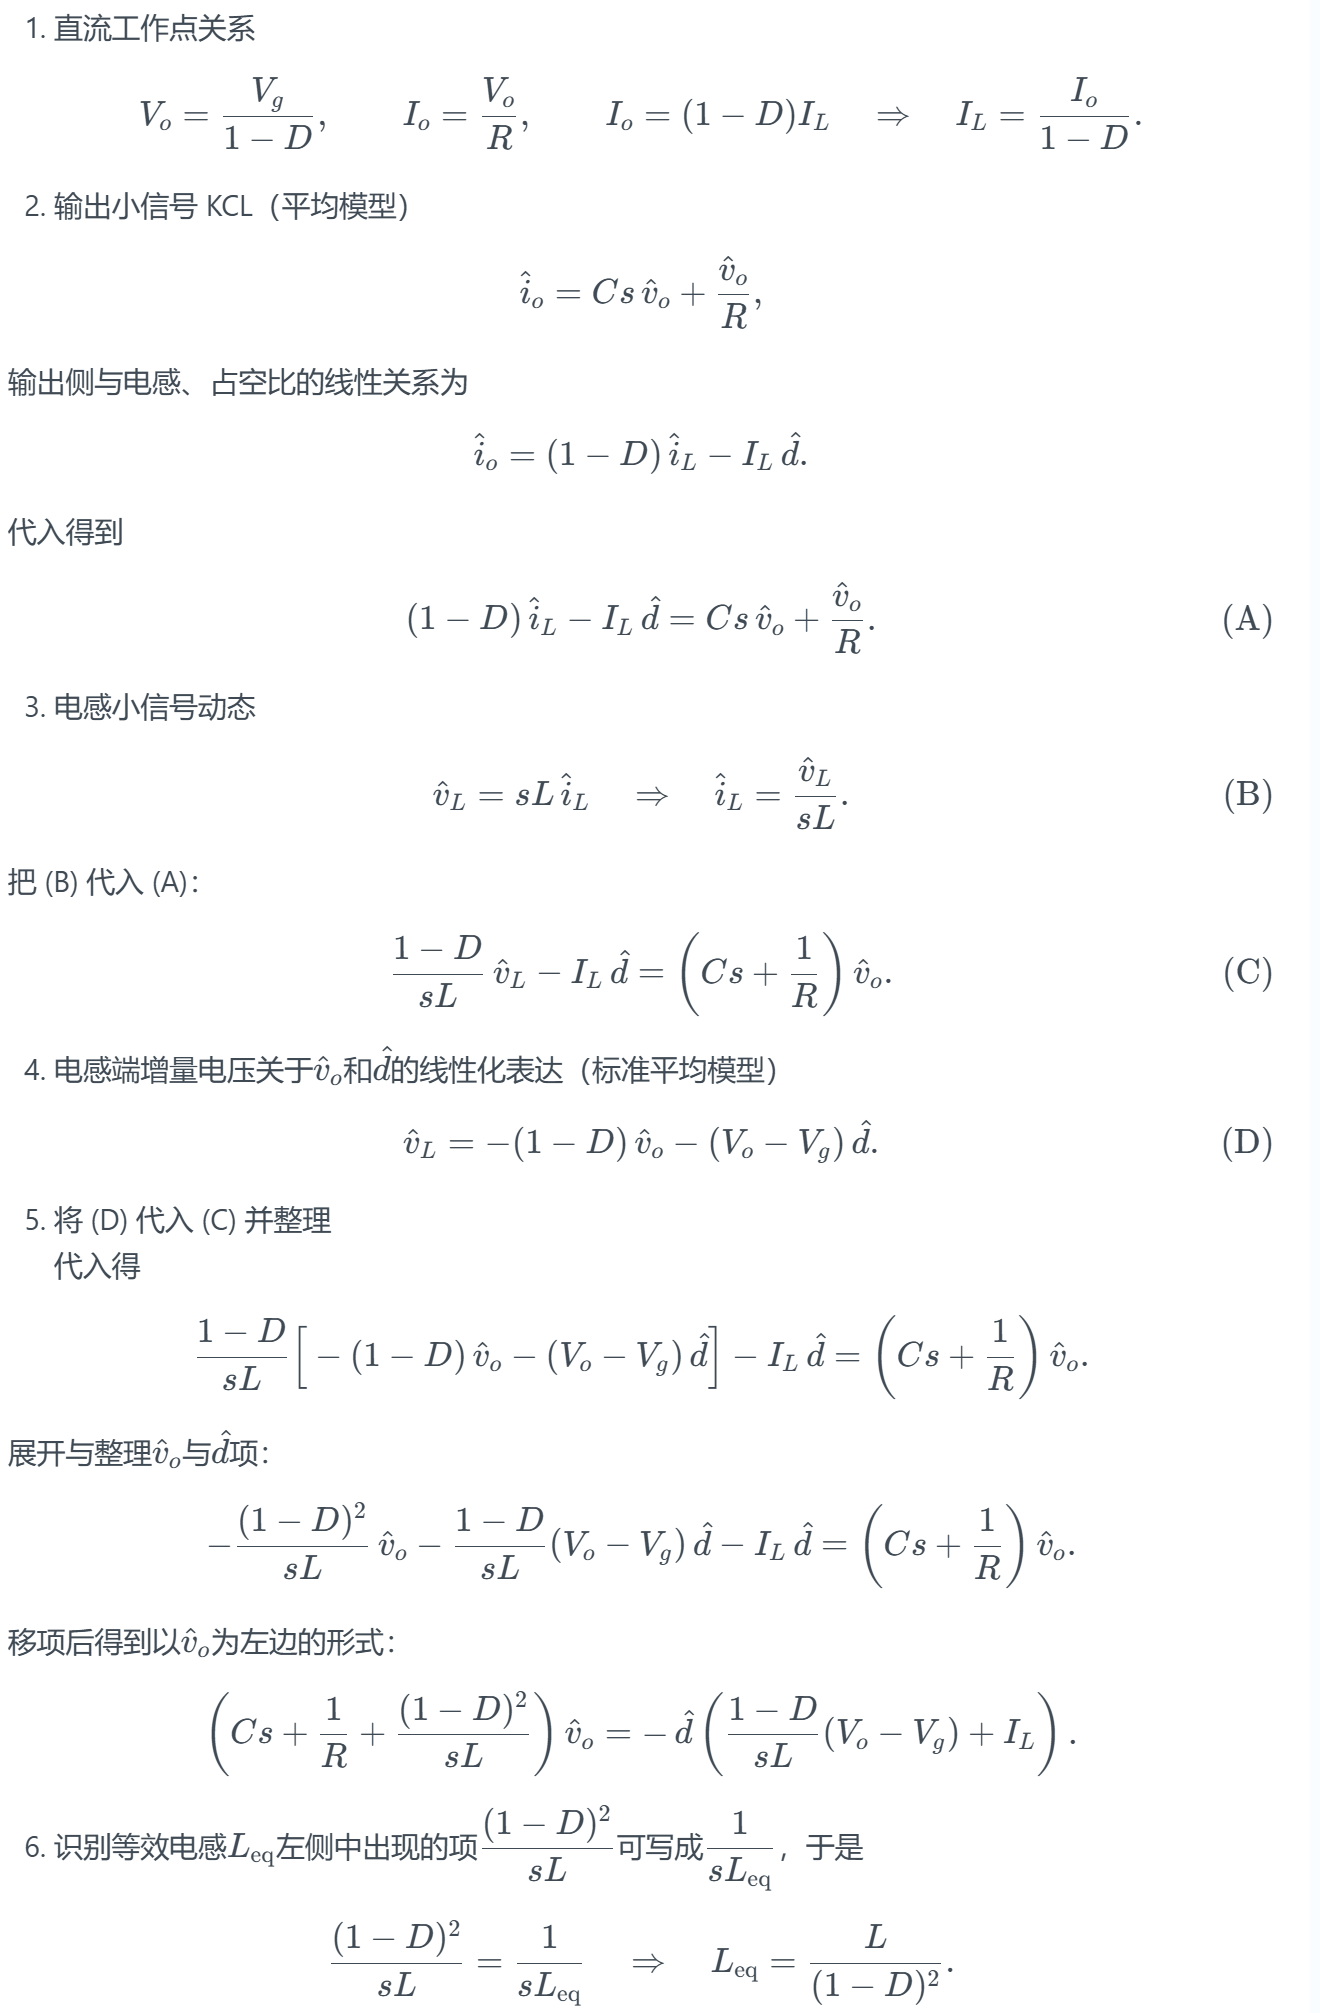
对于 Boost 升压电路,L 需要等效为
Boost 后级 LC 滤波器 L 等效式子推导
升降压变换器

该传递函数中也存在一个右半平面零点,该零点会引起系统不稳定。
绘制开环增益曲线&fcross求解
前面我们已经得到了 G(s)和 H(s)函数,我们就可以得到整个开关电源的开环增益曲线 [T =GH] 了。
这里我们以降压变换器为例,采用电压型 PWM 控制+CCM+积分器`的方式。
首先我们先来分析以下其 G(s)和 H(s)的特点:

那么,GH 相乘,其最终增益斜率就是-3,且相移在最开始为-90°[H(s)单零极点的特性],然后到达 10 倍 fcross时到达-270°[-90°-180° = -270°],实际是这并非稳定的表现,后面我们需要加入补偿器进行补偿。而且有个问题,即”fcross 还没有公式去得到它“,我们可以从图上切入,来去推导它的算式。

想要得到fcross可以从同斜率的转折点入手,即fLC点入手,求出开环增益特性曲线fLC时的增益值,既然同斜率,那么求出0dB增益的fcross就十分简单了。
求出 c 值
求出 d 值
补充- RHPZ 给我们带来的麻烦
我们常说,”右半平面零点RHPZ“会引起系统不稳定,这是为什么呢?带着疑惑,我们进行分析:
首先对于 RHPZ,我们知道会使增益斜率+1,相角减小 90°(LHPZ 会使相角增加 90°)
对于升压变换器:
转换成频率为
对于升降压变换器:
转换成频率为
对于稳定的系统,其如右图所示,0dB[即穿越频率]时,对应其相角没有达到-180°,此时γ[相角裕量]<0;|γ|在一定值,其抗干扰干扰能力强[相角裕量和系统稳定的关系] |
 |
|---|

如何解决RHPZ问题

补充-前向通道增益汇总

输入到输出部分即只考虑功率级,即开关管增益和 LC 电路增益的整体增益:

